Estudiantes de la Maestría en IA de la FIUNA presentan trabajos en el Congreso Latinoamericano de Inteligencia Computacional (LACCI) de la IEEE
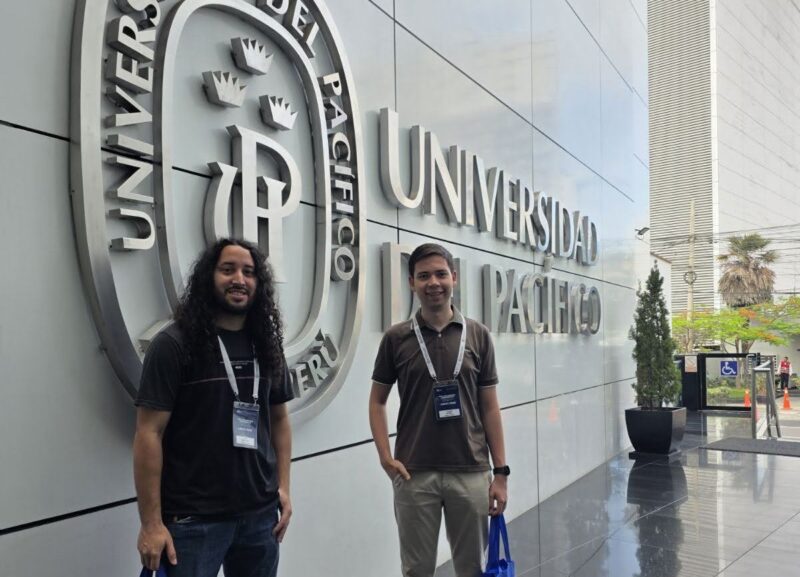
Los ingenieros César Núñez y Juan Miguel Martínez, estudiantes de la Maestría en Ciencias de la Inteligencia Artificial de la Facultad de Ingeniería de la Universidad Nacional de Asunción (FIUNA) (programa POSG01-32, financiado por el CONACYT), presentaron sus investigaciones en el congreso internacional IEEE LA-CCI 2026, celebrado en Lima, Perú. Los trabajos fueron desarrollados bajo la tutoría del Dr. Mario Arzamendia López, coordinador del Laboratorio de Ciencias Computacionales y Sistemas Distribuidos (LCC y SD) de la FIUNA.
El encuentro reúne a referentes regionales en áreas clave como Computación Evolutiva y de Enjambre, Sistemas Neurales y Modelado Difuso. En este espacio, los investigadores expusieron los siguientes estudios:
- Ing. César Núñez: «A Grey Wolf Optimizer with Gaussian Process for Informative Path Planning in Water Quality Monitoring» (Proyecto PINV01-819).
- Ing. Juan Miguel Martínez: «A Spatiotemporal Trade-off Analysis for Edge-Based Autonomous Surface Vehicle Perception in Lentic Waters» (Proyecto PINV01-856).
Impacto y desarrollo tecnológico
Ambas iniciativas forman parte de la línea de investigación sobre Vehículos Autónomos de Superficie (ASV, por sus siglas en inglés) del LCC y SD, y cuentan con el respaldo financiero del CONACYT:
Navegación cooperativa para monitoreo ambiental: En el marco del proyecto PINV01-819 «Técnicas de Planificación de Rutas en Enjambre de Vehículos Autónomos de Superficie a partir de Parámetros Fisicoquímicos de un Cuerpo de Agua», Núñez diseñó un planificador inteligente de rutas basado en el algoritmo de optimización del lobo gris. Este sistema permite que flotas de embarcaciones autónomas coordinen su navegación de manera continua, logrando un equilibrio entre la exploración de zonas desconocidas y la localización precisa de focos de contaminación.
Detección eficiente de obstáculos en tiempo real: Vinculado al proyecto PINV01-856 «Sistema de detección de obstáculos de vehículos autónomos de superficie basado en redes neuronales convolucionales», el trabajo de Martínez propone un método de análisis de imágenes a intervalos estratégicos (Frame-Skipping). Esta técnica permite que las embarcaciones detecten obstáculos en tiempo real sin sobrecargar la capacidad de procesamiento de los equipos instalados a bordo.
Más información sobre el evento disponible en el sitio oficial del *IEEE LA-CCI 2026.


Descubre más desde Facultad de Ingeniería | UNA
Suscríbete y recibe las últimas entradas en tu correo electrónico.